解密宏景智駕 如何構(gòu)建其核心軟件產(chǎn)品體系
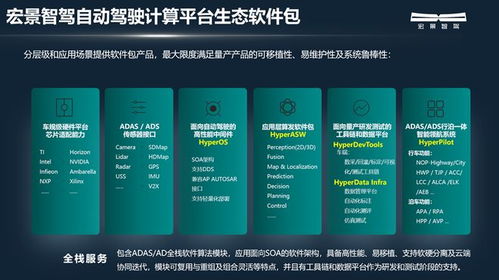
隨著自動駕駛技術(shù)從概念走向落地,軟件已成為定義智能汽車靈魂與能力的核心。宏景智駕作為國內(nèi)領(lǐng)先的智能駕駛解決方案提供商,其軟件產(chǎn)品體系并非單一功能的堆砌,而是一個深度融合感知、決策、規(guī)劃與控制,并具備持續(xù)進化能力的系統(tǒng)工程。本文將深入解密其軟件開發(fā)邏輯與核心產(chǎn)品架構(gòu)。
一、 分層化、模塊化的軟件架構(gòu)基石
宏景智駕的軟件體系建立在堅實的分層式架構(gòu)之上,確保了高內(nèi)聚、低耦合,以及可擴展性和安全性。
- 硬件抽象層(HAL):作為軟件與不同車型、傳感器(如激光雷達、毫米波雷達、攝像頭)和計算平臺(如英偉達Orin、地平線征程系列)之間的“翻譯官”。它統(tǒng)一了底層硬件接口,使上層應(yīng)用軟件無需為每一款硬件單獨適配,極大提升了開發(fā)效率和方案的可移植性。
- 系統(tǒng)中間件層:通常采用經(jīng)過車規(guī)級驗證的框架(如ROS 2或自適應(yīng)AUTOSAR),負責模塊間高效、可靠的數(shù)據(jù)通信(如發(fā)布/訂閱機制)、資源管理和任務(wù)調(diào)度。這是整個軟件系統(tǒng)的“神經(jīng)網(wǎng)絡(luò)”,確保海量數(shù)據(jù)流在復(fù)雜計算中有序、實時地傳遞。
- 核心算法層:這是智能駕駛的“大腦”,包含四大核心模塊:
- 感知融合:利用深度學(xué)習(xí)與多傳感器融合算法,將攝像頭、雷達等原始數(shù)據(jù)轉(zhuǎn)化為對車輛周圍動靜態(tài)環(huán)境的精準、穩(wěn)定的結(jié)構(gòu)化理解(如障礙物檢測、車道線識別、可行駛區(qū)域分割)。宏景注重前融合與后融合技術(shù)的結(jié)合,以提升感知的精度和魯棒性。
- 定位與建圖:結(jié)合高精地圖、GNSS、IMU和視覺/激光SLAM技術(shù),實現(xiàn)厘米級車輛定位,為規(guī)劃決策提供精確的空間上下文。
- 決策與規(guī)劃:基于感知和定位信息,運用規(guī)則引擎與機器學(xué)習(xí)模型(如強化學(xué)習(xí)),在復(fù)雜交通場景中做出安全、高效且符合駕乘體驗的駕駛行為決策(如跟車、換道、路口通行),并生成平滑、舒適的未來行駛軌跡。
- 控制執(zhí)行:將規(guī)劃出的軌跡轉(zhuǎn)化為具體的油門、剎車、轉(zhuǎn)向指令,通過精準的車輛動力學(xué)模型實現(xiàn)車輛的穩(wěn)定跟蹤控制。
- 功能應(yīng)用層:基于核心算法層,封裝出面向用戶和主機廠的具體功能產(chǎn)品,如高速導(dǎo)航輔助駕駛(NOA)、城市領(lǐng)航輔助駕駛、自動泊車(APA/AVP)、記憶泊車等。
- 云平臺與數(shù)據(jù)閉環(huán):這是軟件體系持續(xù)進化的“燃料庫”和“訓(xùn)練場”。通過車云通信,持續(xù)采集脫敏后的量產(chǎn)車數(shù)據(jù),在云端進行場景挖掘、模型訓(xùn)練、算法仿真與驗證,再將優(yōu)化后的軟件模型OTA升級至車端,形成“數(shù)據(jù)驅(qū)動迭代”的閉環(huán)。
二、 以場景驅(qū)動和量產(chǎn)交付為核心的開發(fā)流程
宏景智駕的軟件開發(fā)緊密圍繞量產(chǎn)落地,遵循車規(guī)級安全標準(如ISO 26262功能安全),并采用敏捷開發(fā)與V模型相結(jié)合的流程。
- 需求定義與場景分解:與主機廠深度合作,明確功能定義和性能指標(ODD,設(shè)計運行域)。將復(fù)雜的駕駛?cè)蝿?wù)拆解為海量具體的駕駛場景(Corner Cases),作為算法開發(fā)和測試的基準。
- 模型在環(huán)(MIL)與軟件在環(huán)(SIL)仿真:在開發(fā)早期,利用高保真仿真環(huán)境(如CARLA、自研仿真平臺)對算法模型進行海量、高效的測試,覆蓋常規(guī)和極端場景,加速迭代,降低實車測試成本和風險。
- 硬件在環(huán)(HIL)與車輛在環(huán)(VIL)測試:將軟件部署到真實的域控制器或整車環(huán)境中進行測試,驗證軟硬件集成效果和實時性能。
- 實車路測與數(shù)據(jù)回流:在封閉場地和開放道路進行大規(guī)模測試,收集真實世界數(shù)據(jù),尤其關(guān)注長尾場景,并將數(shù)據(jù)回流至云平臺,驅(qū)動算法優(yōu)化。
- 車規(guī)級認證與OTA部署:完成全面的功能安全、網(wǎng)絡(luò)安全評估,最終通過OTA技術(shù)實現(xiàn)功能的穩(wěn)定交付與后續(xù)升級。
三、 核心競爭力和未來演進
宏景智駕軟件體系的競爭力體現(xiàn)在:
- 全棧自研能力:從底層驅(qū)動到上層應(yīng)用算法的自主掌控,確保了技術(shù)深度、快速定制和高效迭代。
- 軟硬件協(xié)同優(yōu)化:其軟件與自研或深度適配的計算平臺(域控制器)高度協(xié)同,能最大化釋放硬件算力,實現(xiàn)最優(yōu)的性能功耗比。
- 數(shù)據(jù)閉環(huán)與量產(chǎn)經(jīng)驗:通過已量產(chǎn)上車的項目,積累了寶貴的真實數(shù)據(jù)與工程化經(jīng)驗,這是打磨系統(tǒng)可靠性和應(yīng)對長尾問題的關(guān)鍵。
其軟件體系將向更高階的“車云一體”大腦演進:云端大模型(用于場景理解、預(yù)測、規(guī)劃)與車端小模型(確保實時性、安全性)高效協(xié)同;軟件架構(gòu)進一步向“中央計算”模式演進,以支持艙駕融合和更復(fù)雜的智能交互;開發(fā)流程將更加依賴AI驅(qū)動,實現(xiàn)更高程度的自動化測試與代碼生成。
宏景智駕的軟件產(chǎn)品體系,是一個將前沿人工智能算法、嚴苛的車規(guī)級工程化、持續(xù)的數(shù)據(jù)驅(qū)動迭代深度融合的有機體。它不僅是實現(xiàn)自動駕駛功能的工具集,更是支撐其從L2+級輔助駕駛穩(wěn)步邁向未來高階自動駕駛的核心進化引擎。解密其體系,看到的是一套立足當下、面向未來的系統(tǒng)性工程方法論。
最新產(chǎn)品